EVAAT-GCN – Enxame de Veículos Autonomos Aéreos e Terrestres: Guiamento, Controle e Navegação
Agência de Fomento
Descrição da tecnologia
O EVAAT-GCN integra drones e robôs terrestres em enxames cooperativos, capazes de operar de forma autônoma, distribuída e resiliente. A tecnologia combina sistemas de guiamento, controle, comunicação, sensoriamento e navegação para que múltiplos veículos atuem de maneira coordenada, mesmo em ambientes desconhecidos ou hostis.
O sistema utiliza:
algoritmos de controle distribuído, inspirados em inteligência coletiva;
comunicação em rede ad hoc / mesh (MANETs), garantindo cooperação sem infraestrutura fixa;
sensoriamento multimodal: câmeras RGB e IR, LIDAR, GPS, IMUs e sensores de proximidade;
navegação autônoma avançada baseada em SLAM, Visual Odometry e rotas otimizadas;
IA embarcada, com modelos leves de machine learning para detecção, classificação e tomada de decisão sob incerteza;
middleware para múltiplos agentes (ex.: ROS com extensões para enxames) para coordenação e supervisão.
O resultado é um sistema capaz de redistribuir tarefas automaticamente, manter operação mesmo com falhas individuais e adaptar estratégias conforme o ambiente.
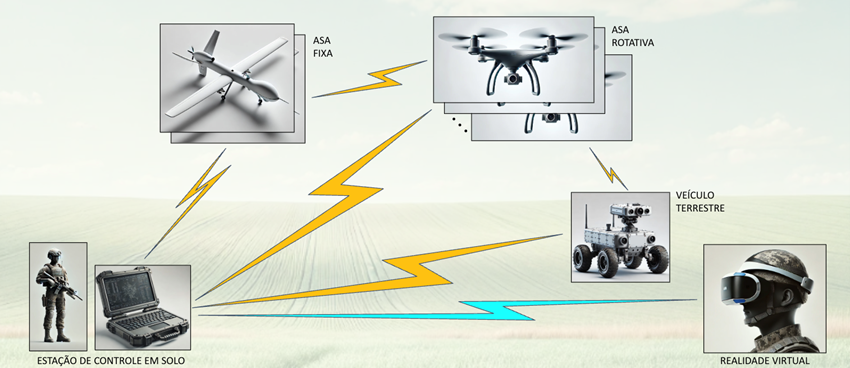
Imagem dos inventores: Enxame de veículos autônomos aéreos e terrestres.
Aplicações
A tecnologia é dual, atendendo setores militar, civil, industrial e humanitário.
Aplicações militares
Reconhecimento tático e vigilância persistente.
Saturação de defesas e ataques coordenados.
Guerra eletrônica (EW) e operações de desinformação.
Logística leve em zonas de risco.
Mapeamento colaborativo de áreas hostis.
Aplicações civis
Resposta a desastres naturais: busca, mapeamento e entrega de suprimentos.
Inspeção de infraestruturas críticas (torres, linhas de transmissão, oleodutos).
Segurança pública e patrulhamento enriquecido por múltiplos pontos de vista.
Agricultura de precisão com monitoramento e atuação em larga escala.
Mapeamento geoespacial e vigilância ambiental.
Status
Estado atual: sistemas integrados em desenvolvimento, com capacidade funcional demonstrada e em expansão para testes multiagentes.
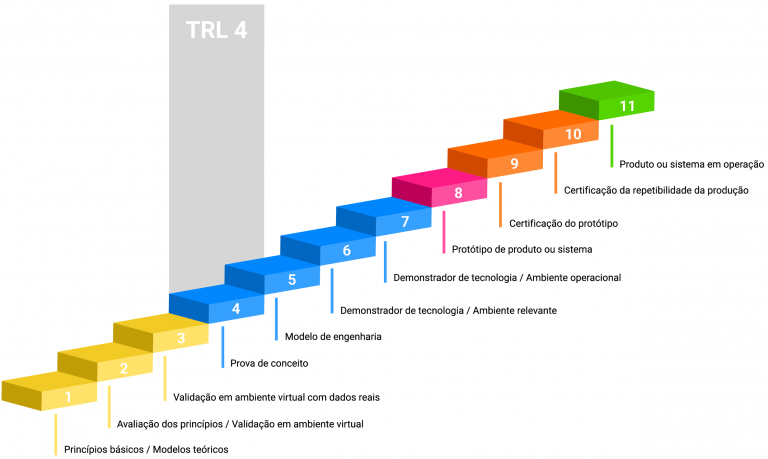
Nível de maturidade: TRL 4 (prova de conceito validada em ambiente laboratorial).